Système de missions
Description
Mission est une structure de données légère représentant une tâche atomique que le PAMI doit accomplir. Les missions ne sont jamais exécutées directement par l'utilisateur : elles sont créées par les méthodes PAMI_move_straight(), PAMI_rotate(), etc., et stockées dans la file.
c
typedef struct Mission {
	enum Mission_title   title;
	enum Mission_type    type;
	enum Mission_state   state;
	uint16_t 		     distance_param; // mm [max 2000mm]
	int16_t			     speed_param; // mm/sec [-2000mm/sec to 2000mm/sec]
	uint16_t			 angle_param; // degrees [0° to 360°]
	int16_t				 rotation_speed_param; // degrees per sec
	enum Rotation_center rotation_center; // enum (CENTER, LEFT_WHEEL or RIGHT_WHEEL)
} Mission;
Champs
| Champ | Type | Description |
|---|---|---|
title | enum Mission_title | Nature de la mission (STRAIGHT, ROTATE, GRAB, DROP) |
type | enum Mission_type | Famille de mission (MOVEMENT ou GRIPPER) |
state | enum Mission_state | État courant (NOT_STARTED, ONGOING, DONE) |
distance_param | uint16_t | Distance cible en mm (utilisé par STRAIGHT) |
speed_param | int16_t | Vitesse cible en mm/s (utilisé par STRAIGHT) |
angle_param | uint16_t | Angle cible en degrés (utilisé par ROTATE, GRAB, DROP) |
rotation_speed_param | int16_t | Vitesse angulaire en °/s (utilisée par ROTATE) |
rotation_center | enum Rotation_center | Centre de rotation (utilisé par ROTATE) |
Énumérations
c
enum Mission_title { STRAIGHT, ROTATE, GRAB, DROP };
enum Mission_type  { MOVEMENT, GRIPPER };
enum Mission_state { NOT_STARTED, ONGOING, DONE };
Méthode
Mission_is_valid
c
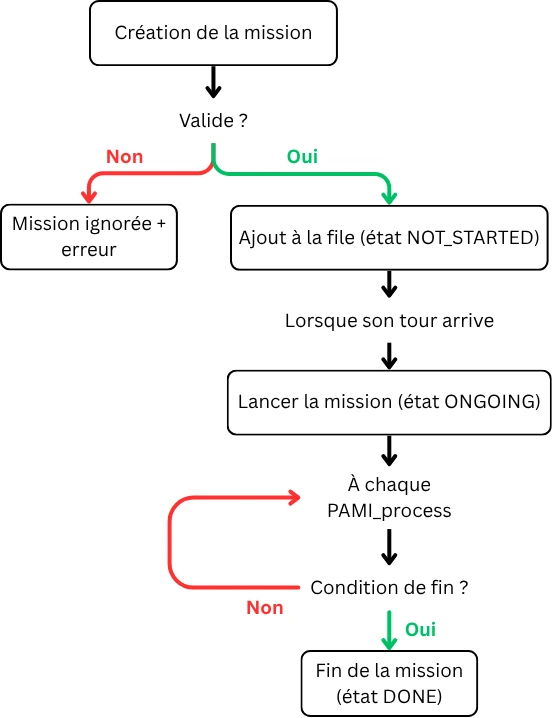
bool Mission_is_valid(Mission* self);Valide les paramètres d'une mission avant son enfilage. Retourne false si les paramètres sont incohérents, auquel cas __PAMI_append_mission rejette la mission et logue l'erreur.
| Titre | Règles de validation |
|---|---|
STRAIGHT | distance_param != 0 ET speed_param != 0 |
ROTATE | angle_param != 0 && angle_param <= 360 ET rotation_speed_param != 0 && -360°/s <= rotation_speed_param <= +360°/s |
GRAB | Toujours valide |
DROP | Toujours valide |
| Autre | Invalide |
Cycle de vie d'une mission