Servomoteur Parallax
Description
Parallax_servo pilote un servo-moteur Parallax standard via un signal PWM à impulsions variables. Ce type de servo s'attend à recevoir des impulsions répétées, dont la durée de l'état haut encode la position angulaire cible.
Le servo est commandé via un timer STM32 configuré dynamiquement à chaque changement d'angle.
typedef struct Parallax_servo {
    TIM_HandleTypeDef* timer_handle;
    uint32_t           timer_channel;
    uint32_t           timer_frequency; // Hz
    uint8_t            angle;           // position courante [0° à 180°]
    Debugger		   debugger;
} Parallax_servo;
Attributs
| Attribut | Type | Unité | Description |
|---|---|---|---|
timer_handle | TIM_HandleTypeDef* | — | Handle du timer STM32 générant le PWM |
timer_channel | uint32_t | — | Canal du timer |
timer_frequency | uint32_t | Hz | Fréquence de base du timer (32 MHz) |
angle | uint8_t | degrés | Dernière position commandée [0° à 180°] (mise à jour par Parallax_servo_move_to) |
debugger | Debugger* | - | Logger UART |
Codes de statut
typedef enum Servo_status {
    SERVO_OK = 0,
    SERVO_ERR_INVALID_PARAMS,  // angle > 180°
} Servo_status;
Protocole de commande du servo
Un servo Parallax attend un train d'impulsions répétées :
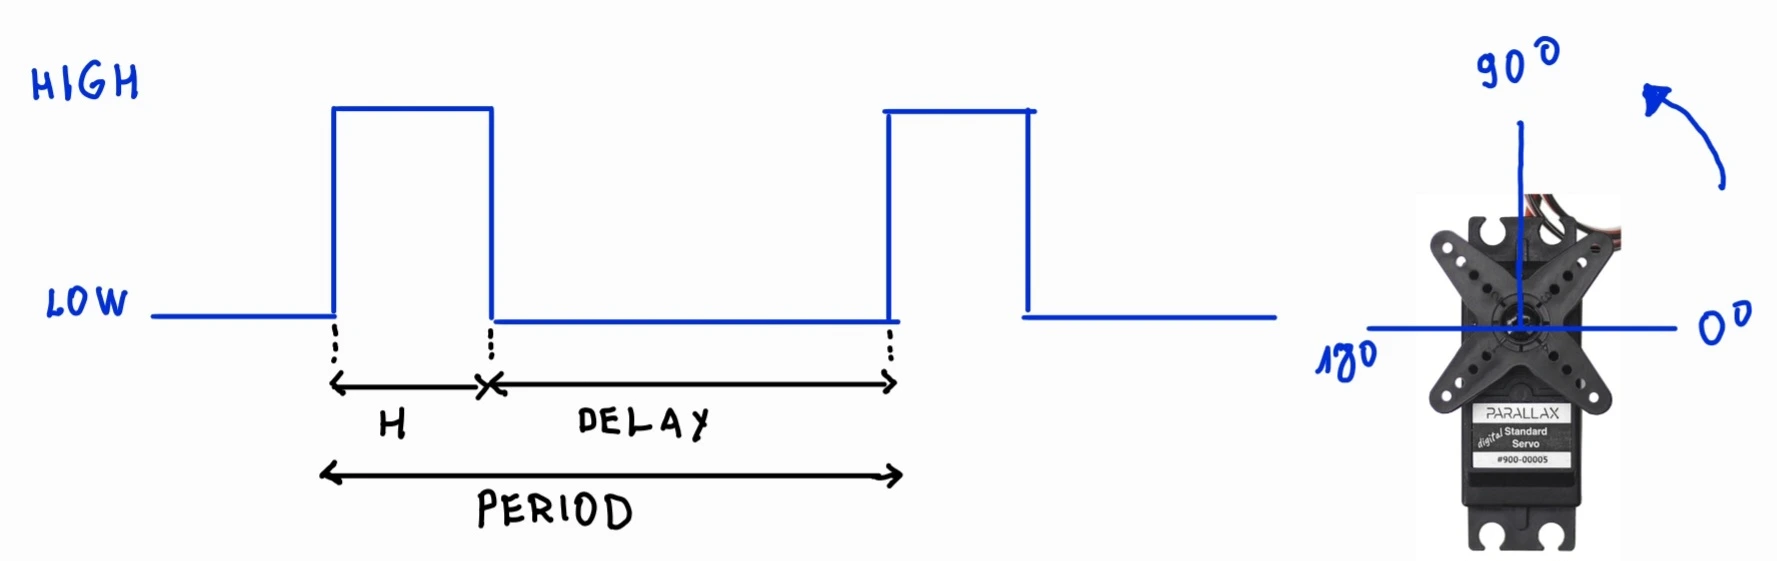
- H (durée haute) : encode l'angle (750 µs à 2250 µs)
- DELAY : pause entre impulsions (20 000 µs = 20 ms)
- Période totale : H + DELAY (20,75 ms à 22,25 ms)
Le servo maintient sa position tant que les impulsions continuent. Le firmware ne coupe jamais le PWM après avoir commandé une position, le servo reste donc verrouillé.
Méthodes publiques
Parallax_servo_init
Servo_status Parallax_servo_init(Parallax_servo* self, Debugger* debugger, uint32_t timer_frequency);Initialise l'attribut angle à 0°.
Parallax_servo_move_to
Servo_status Parallax_servo_move_to(Parallax_servo* self, uint8_t angle);Déplace le servo à la position angulaire demandée.
| Paramètre | Type | Unité | Contraintes |
|---|---|---|---|
angle | uint8_t | degrés | 0° à 180° — retourne SERVO_ERR_INVALID_PARAMS si > 180° et le loggue |
Étapes internes :
- Calcul de la durée d'impulsion haute (interpolation linéaire) :
high_pulse = ((MAX_PULSE - MIN_PULSE) / 180) × angle + MIN_PULSE- Calcul de la période totale :
timer_period = high_pulse + DELAY_BETWEEN_PULSES- Calcul du rapport cyclique :
duty_cycle = high_pulse / timer_periodConfiguration des registres timer (même algorithme que
Driver_send_pwm_signal) :Mise à jour de
self->angleet démarrage du PWM viaHAL_TIM_PWM_Start(non-IT — pas besoin de compter les impulsions).
Constantes de timing
#define DELAY_BETWEEN_PULSES   20000  // µs — délai entre impulsions
#define HIGH_PULSE_MIN_DURATION  750  // µs — impulsion pour 0°
#define HIGH_PULSE_MAX_DURATION 2250  // µs — impulsion pour 180°