Présentation générale
Introduction
Le projet PAMI (Petit Actionneur Mobile Indépendant) est le firmware embarqué d'un robot mobile à deux roues motorisées, équipé d'une pince. Il tourne sur la NULCEO L432KC (même board que la base roulante du robot principal).
Le robot exécute une file de missions ordonnées (avancer, tourner, attraper, déposer) de manière séquentielle et autonome. Chaque mission est enfilée à l'avance, puis le système la démarre, surveille sa complétion, et passe automatiquement à la suivante.
Architecture logicielle
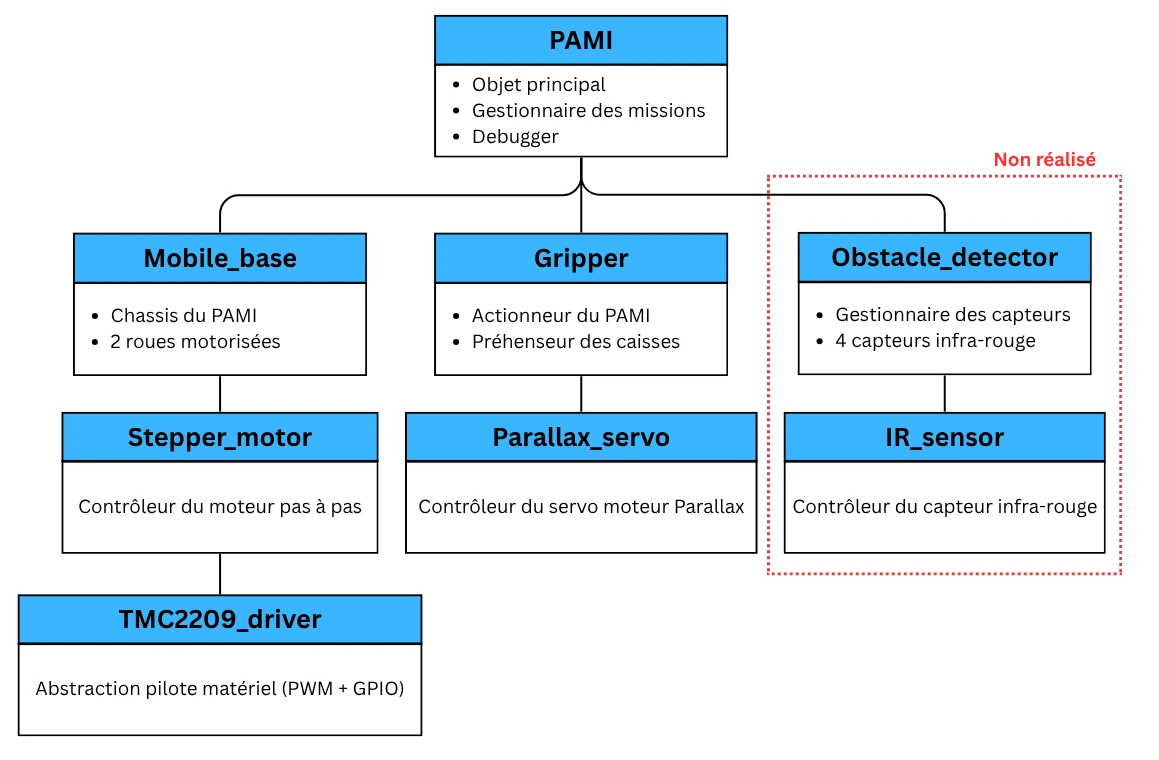
Le code est organisé en couches d'abstraction croissante, chaque couche ne connaissant que celle immédiatement en dessous.
Cycle d'exécution
Le firmware fonctionne selon deux flux parallèles :
1. Boucle principale (toutes les 100 ms)
while(1) {
    si (100ms écoulées) -> PAMI_process()
}
PAMI_process() est le chef d'orchestre : il inspecte la mission courante, la démarre si nécessaire, vérifie si elle est terminée, et avance dans la file.
2. Interruptions timer (à chaque période PWM)
HAL_TIM_PWM_PulseFinishedCallback() -> PAMI_update()
                                 -> Motor_update_steps_remaining()
Chaque impulsion PWM envoyée au pilote de moteur correspond à un pas. L'interruption décrémente le compteur steps_remaining de chaque moteur, permettant de savoir quand s'arrêter.
Démarrage rapide
// 1. Initialisation (dans main.c)
PAMI_init(&pami);
Motor_enable(&left_wheel);
Motor_enable(&right_wheel);

// 2. Définition de la mission
PAMI_move_straight(&pami, 1000, 200);  // 1000 mm à 200 mm/s
PAMI_rotate(&pami, 90, 30, CENTER);    // tourner de 90° à 30°/s autour du centre entre les deux roues
PAMI_grab(&pami);                      // Fermer la pince

// 3. Exécution automatique dans la boucle principale
// PAMI_process() gère tout le reste
Configuration globale (PAMI_config.h)
Toutes les constantes physiques du robot sont centralisées dans PAMI_config.h.
| Constante | Valeur | Description |
|---|---|---|
CYCLE_PERIOD | 100 ms | Période de la boucle principale |
WHEEL_RADIUS_MM | 40 mm | Rayon des roues |
WHEEL_DISTANCE_TO_CENTER_MM | 60 mm | Distance roue <-> centre de l'axe |
MOBILE_BASE_ACCELERATION | 500 mm/s² | Accélération de la base mobile |
DISTANCE_CORRECTION_FACTOR | 0.8197 | Coefficient de correction sur la distance à parcourir pour chaque moteur |
GRAB_ANGLE | 30° | Angle servo pour attraper |
DROP_ANGLE | 0° | Angle servo pour déposer |
MISSION_QUEUE_MAX_SIZE | 20 | Taille maximale de la file de missions |
Pinout (fichier .ioc)
| Broche | Label | Usage |
|---|---|---|
| TIM1 CH4 (PA11 / D10) | - | Signal PWM STEP — moteur gauche |
| TIM15 CH2 (PA3 / A2) | - | Signal PWM STEP — moteur droit |
| TIM16 CH1N (PB6 / D5) | - | Signal PWM du servomoteur |
| PA1 / A1 | DRIVER_LEFT_DIR | Signal de direction DIR — moteur gauche |
| PB5 / D11 | DRIVER_LEFT_ENN | Signal enable ENN — moteur gauche |
| PB4 / D12 | - | Signal diagnostic DIAG — moteur gauche (non utilsé dans le code) |
| PA8 / D9 | DRIVER_RIGHT_DIR | Signal de direction DIR — moteur droit |
| PA5 / A4 | DRVIER_RIGHT_ENN | Signal enable ENN — moteur droit |
| PA4 / A3 | - | Signal diagnostic DIAG — moteur droit (non utilsé dans le code) |